基于深度學習的遙感影像汽車目標識別 賦能地理遙感信息服務的新引擎
引言
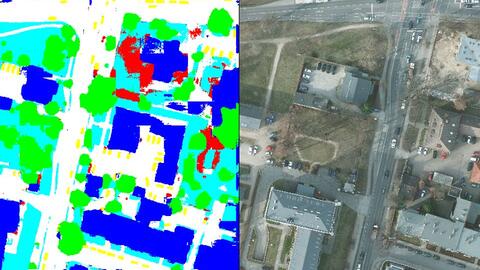
隨著遙感技術的飛速發展,高分辨率遙感影像的獲取成本不斷降低,數據量呈爆炸式增長。如何從海量遙感影像中快速、準確地提取有價值的信息,成為地理遙感信息服務的核心挑戰之一。汽車目標識別作為遙感影像分析的重要應用方向,在城市交通管理、城市規劃、環境監測、國防安全等領域具有廣泛需求。傳統的汽車目標識別方法依賴于人工設計的特征(如邊緣、紋理、顏色等)和淺層分類器,面對復雜場景時泛化能力差、精度有限。深度學習技術的突破為遙感影像目標識別帶來了革命性變化。基于深度卷積神經網絡(CNN)的方法能夠自動學習多層級、魯棒的特征表示,在汽車目標識別任務上取得了顯著優于傳統方法的性能。本文將系統闡述基于深度學習的遙感影像汽車目標識別的關鍵技術、應用場景及其對地理遙感信息服務的賦能作用,并展望未來發展趨勢。
一、遙感影像汽車目標識別的挑戰與深度學習優勢
1.1 遙感影像中汽車目標的特點
- 尺度多變:不同分辨率影像中汽車像素從幾像素到幾十像素不等;同一影像中汽車尺寸隨拍攝角度和距離變化。
- 方向任意:車輛朝向隨機分布,傳統水平邊界框難以精確描述。
- 背景復雜:城市道路、停車場、高速公路等場景中,車輛與建筑物、樹木、陰影、道路標記等相互干擾。
- 遮擋與重疊:密集停放的車輛常存在遮擋,對檢測算法提出更高要求。
- 光照與天氣影響:不同光照、陰影、霧霾、雨雪等條件下,車輛外觀差異顯著。
1.2 深度學習方法的優勢
- 自動特征提取:CNN通過卷積、池化等操作,自動學習從低級邊緣到高級語義的特征,避免了手工特征的局限性。
- 端到端訓練:可直接從原始影像輸入到目標類別輸出,簡化流程,提升精度。
- 強大的泛化能力:在大規模數據集上預訓練的模型可通過遷移學習適應不同遙感場景。
- 多尺度與旋轉不變性:特征金字塔網絡(FPN)、旋轉框檢測器等結構有效處理多尺度和方向問題。
二、基于深度學習的汽車目標識別關鍵技術
2.1 主流深度學習模型架構
- 兩階段檢測器:Faster R-CNN、Mask R-CNN等,通過區域提議網絡(RPN)生成候選框,再進行分類和回歸,精度高但速度較慢。
- 單階段檢測器:YOLO系列、SSD、RetinaNet等,直接在特征圖上預測類別和邊界框,速度更快,適合實時應用。
- 旋轉目標檢測:RRPN、RoI Transformer、R3Det等,針對遙感影像中車輛方向任意的問題,輸出帶角度的旋轉邊界框,更精確貼合車輛形狀。
- 語義分割與實例分割:U-Net、DeepLab、Mask R-CNN等,用于像素級車輛提取,適用于車輛計數和密集場景分析。
2.2 針對遙感影像的優化策略
- 多尺度特征融合:利用FPN、PANet等結構融合不同層級特征,提升小目標檢測能力。
- 注意力機制:引入SE、CBAM、Non-local等注意力模塊,增強對車輛區域的聚焦,抑制背景干擾。
- 數據增強:隨機旋轉、翻轉、縮放、色彩抖動、CutMix、Mosaic等,提高模型魯棒性。
- 遷移學習與預訓練:在ImageNet、COCO等大數據集上預訓練,再在遙感車輛數據集上微調,解決標注數據不足問題。
- 輕量化與實時性:采用MobileNet、ShuffleNet等輕量骨干網絡,結合模型剪枝、量化、知識蒸餾,滿足邊緣設備部署需求。
- 半監督與弱監督學習:利用少量標注數據和大量未標注數據,降低標注成本。
- 域適應:解決不同傳感器、不同區域、不同季節數據分布差異問題。
2.3 常用數據集與評價指標
- 數據集:UCAS-AOD、DOTA、NWPU VHR-10、xView、SpaceNet、DIOR等,包含大量車輛目標標注。
- 評價指標:平均精度(AP)、平均精度均值(mAP)、F1分數、召回率、精確率、處理速度(FPS)等。
三、地理遙感信息服務中的應用場景
3.1 城市交通管理與規劃
- 交通流量監測:實時統計道路車輛數量、密度,為交通信號控制、擁堵疏導提供數據支持。
- 停車位管理:識別停車場車輛占用情況,引導智能停車。
- 違章停車檢測:結合地理圍欄技術,自動發現禁停區域車輛。
- 道路規劃:分析車輛出行熱力圖,輔助道路新建與改造。
3.2 環境監測與城市治理
- 車輛尾氣排放估算:結合車輛類型識別和流量數據,估算區域排放量,支撐空氣質量分析。
- 重點區域監控:監測自然保護區、水源地等區域非法車輛入侵。
- 災害應急:災后快速評估道路通行能力,識別被困車輛,指導救援。
3.3 商業與國防應用
- 商業選址:分析人車流量,為加油站、充電站、4S店選址提供依據。
- 軍事偵察:識別敵方車輛部署、類型和數量,獲取戰場態勢。
- 邊境與安防:監控邊境車輛非法越境,保障國家安全。
3.4 地理遙感信息服務平臺集成
- 與GIS集成:將檢測結果作為矢量圖層疊加到地圖上,實現空間查詢、統計分析。
- 時空大數據分析:融合多時相檢測結果,挖掘車輛活動規律和趨勢。
- 云邊協同:云端訓練大模型,邊緣端部署輕量模型,實現實時響應。
- API服務:封裝車輛檢測API,供第三方開發者調用,拓展應用生態。
四、挑戰與未來展望
4.1 當前挑戰
- 數據標注瓶頸:高質量標注成本高,小樣本、弱監督場景下性能下降。
- 模型泛化能力:跨傳感器、跨區域、跨季節的域偏移問題依然突出。
- 實時性與精度平衡:高精度模型往往計算量大,難以滿足實時處理需求。
- 復雜場景魯棒性:密集遮擋、極端天氣、陰影等仍會導致漏檢和誤檢。
- 多源數據融合:如何有效融合光學、SAR、LiDAR等多模態數據,提升識別可靠性。
4.2 未來趨勢
- 自監督與少樣本學習:利用無標注數據預訓練,減少對大量標注的依賴。
- Transformer與注意力機制:ViT、Swin Transformer等新型架構在遙感目標檢測中展現潛力。
- 多模態融合:結合光學與SAR影像,實現全天時、全天候車輛監測。
- 邊緣智能:專用AI芯片與輕量化模型推動星上/無人機實時處理。
- 可解釋AI:提升模型決策透明度,增強地理遙感信息服務的可信度。
- 數字孿生與時空預測:結合檢測結果構建城市交通數字孿生,預測交通態勢。
##
基于深度學習的遙感影像汽車目標識別技術正深刻改變地理遙感信息服務的方式。它不僅提升了海量遙感數據處理的自動化水平,更通過高精度、實時化的車輛信息提取,為交通、環境、商業、國防等領域提供了前所未有的洞察能力。隨著算法、數據和算力的協同進步,這一技術將持續賦能地理遙感信息服務,推動智慧城市、智慧交通和可持續發展目標的實現。跨學科融合與技術創新將進一步釋放遙感大數據的價值,構建更加智能、可靠的地理空間信息服務體系。
最新產品
武漢大學空間信息版圖再添新翼 社會地理與遙感信息服務的融合創新
遙感與地理信息系統C++底層開發與實踐(上冊) 地理遙感信息服務
天地之間,感知云端 地理遙感信息服務企業宣傳片創制藍圖
GIS保研攻略 北京大學地圖學與地理信息系統碩士項目深度解析
深蓉協同·智聯空天——深圳市衛星物聯網產業協會會員企業赴成都考察西部地理信息科技產業園
基于深度學習的遙感影像汽車目標識別 賦能地理遙感信息服務的新引擎
從保護技術進步看預防性保護的發展方向——專訪預防性保護專家呂舟
12月莫干山地信實驗室牽頭的《地理信息 遙感數據及產品定標與驗證 第 地理遙感信息服務》標準項目啟動
東北地理所工會慰問長春凈月潭遙感站一線工作人員 地理遙感信息服務的守望者
用活遙感技術手段,錨定地理大數據核心定位——地理遙感信息服務的創新與實踐